Un robot con inteligencia artificial que pesca plástico del agua y ganó un premio internacional
El canadiense Moroti Adegboyega, de 17 años, creó un prototipo que identifica residuos sobre la superficie, se dirige hacia ellos y los retira con un ferrofluido casero. En pruebas de piscina retiró el 51,85 por ciento de los plásticos y se consagró en el Stockholm Junior Water Prize 2026.
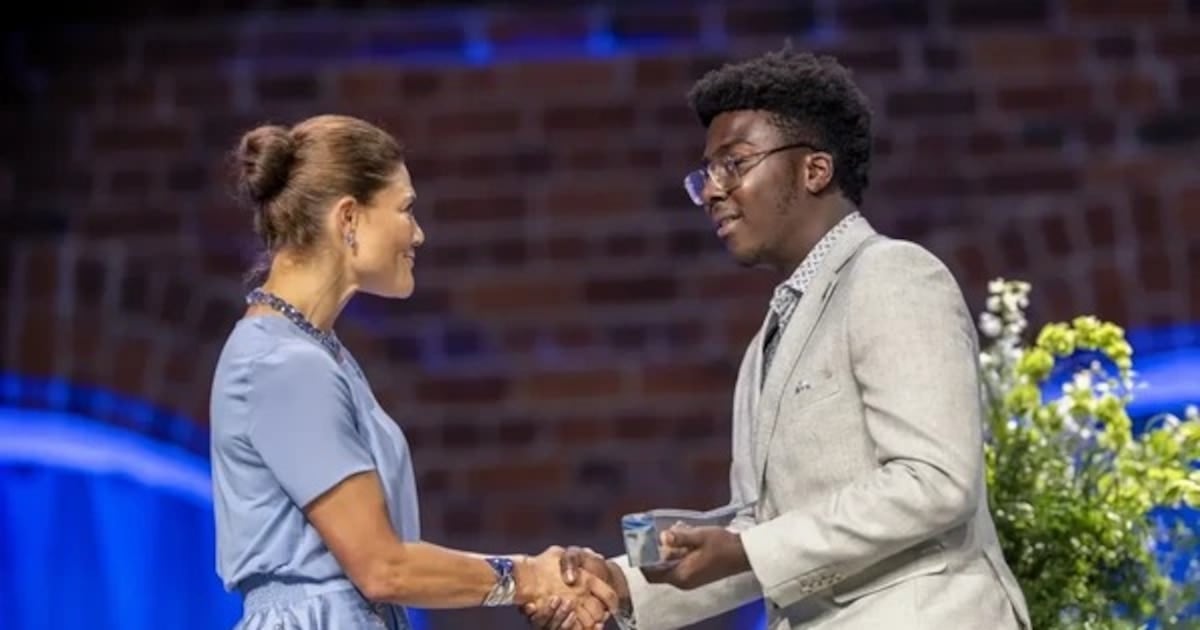
El proyecto Ecoferroquatics, desarrollado por el estudiante canadiense Moroti Adegboyega, demostró en una serie de ensayos en piscina que es posible automatizar la recolección de plástico sobre el agua con inteligencia artificial y un compuesto magnético. El trabajo se consagró con el Stockholm Junior Water Prize 2026, el reconocimiento más importante del mundo para investigaciones juveniles vinculadas al recurso hídrico.
Resultados en un entorno controlado
La evaluación se realizó en una piscina cargada con plásticos de distinto tamaño y tipo. A lo largo de nueve ensayos, el robot retiró el 51,85 por ciento de los residuos y mantuvo un promedio de 1,73 piezas recolectadas por minuto, según el informe técnico presentado al premio. La cifra sirve como referencia del rendimiento, aunque todavía no representa el desempeño que el aparato podría alcanzar en ambientes naturales.
El método, en tres pasos
- La inteligencia artificial identifica los plásticos sobre la superficie y calcula su posición.
- Los microcontroladores, los circuitos que gobiernan la plataforma, ordenan el desplazamiento del robot hasta el punto donde se detectó el residuo.
- Un ferrofluido adherido a la carcasa se fija al plástico y los imanes del equipo completan la extracción.
Una receta casera para el ferrofluido
Adegboyega explicó que el compuesto magnético se elabora con tres ingredientes: aceite vegetal como base y facilitador del contacto con los desechos, magnetita para responder al campo magnético y ácido oleico, que mantiene separadas las partículas. Una vez que el ferrofluido se adhiere al residuo, los imanes del robot permiten retirarlo del agua.
Comparación con un tamiz convencional
La prueba también enfrentó al prototipo con un tamiz básico. En el segmento de los microplásticos, el robot obtuvo mejores resultados: las partículas pequeñas suelen escapar por las aberturas de una malla, mientras que el compuesto magnético puede fijarse a ellas y arrastrarlas fuera del agua.
De la mesada al río: lo que falta
El joven investigador construyó la plataforma móvil después de conocer una experiencia que separaba residuos con una mezcla de agua y ferrofluido. Consideró que ese procedimiento resultaba difícil de trasladar a un curso de agua real y por eso propuso llevarlo a bordo de un robot autónomo. El siguiente paso, señaló, consiste en adaptar el equipo para que opere en ríos y lagos, donde las condiciones de oleaje, corriente y turbidez demandan ajustes en sensores, flotabilidad y autonomía energética antes de cualquier despliegue a gran escala.
Te puede interesar